令和3年度 秋期 エンベデッドシステムスペシャリスト試験 午後Ⅱ 問題 問1 駅構内で稼働するサービスロボット群のステータス管理とセンサによる物体認識
学習ガイド
駅構内で案内、警備、移動支援を行うロボットと、それを管理するRサーバの問題です。案内ロボのステータスの割当て、警備ロボの到着時間、LIDARと前方カメラによる物体の認識、ロボット間で共有する情報量が問われます。後半では、ツアー客の乗換えを支援する新しいサービスで、エレベータでの移動や監視カメラとの連携に必要な処理を考えます。割当てのルールや表の仕様を一つずつ当てはめて解きます。
この記事で押さえる論点
- 案内ロボのステータスとRサーバによる割当てのルールを説明できる
- 警備ロボの経路の距離と移動速度の制限から、到着までの最短時間を計算できる
- LIDARと前方カメラの特徴を比べ、隣接する利用者を区別しやすい組合せを述べられる
- LIDARの回転速度と角度分解能の関係や、ロボット間で共有する情報量を計算できる
- 乗換え支援サービスで、監視カメラとロボットを組み合わせて利用者を追跡する方法を述べられる
出題情報
- 出題
- 2021(R3)秋 エンベデッドシステムスペシャリスト 午後II 問1
- 配点
- 100点満点
- 模範解答
- 公表(設問ごとに掲載)
出題趣旨・採点講評(IPA 公表)
人の近くで働くサービスロボットが期待されてきており,近年は実証実験も盛んに実施されている。一方,適用するサービスが広がっていく中で,機能性や安全性に優れたロボットの開発が必要不可欠になっている。本問では,駅で利用者に様々なサービスを提供するロボットを題材として,エンベデッドシステム技術者に求められる,要求仕様の理解力,要求仕様に基づいた機能を設計する能力,多様なセンサの性能を検討して活用する能力,通信量を検討する能力,及び追加機能を開発する能力を問う。
問1では,駅で利用者に様々なサービスを提供するロボットを題材に,システムの仕様,各種機能の設計,多様なセンサの活用,追加機能の開発について出題した。全体として正答率は平均的であった。
問題本文
問1 駅でサービスを行うロボットに関する次の記述を読んで,設問1〜3に答えよ。
D社は,駅構内で様々なサービスを提供するロボットを開発している。ロボットには,鉄道の乗降者を含めた駅の利用者(以下,利用者という)に施設などを案内するロボット(以下,案内ロボという),駅構内を警備するロボット(以下,警備ロボという),利用者の移動を支援するロボット(以下,移動ロボという)がある。
駅構内は,改札のあるフロア(以下,改札階という)とホームのあるフロア(以下,ホーム階という)の2階分のフロアで構成されている。各ロボットは,改札の内外を含めて改札階だけで稼働する。ロボットの外観を図1に,駅構内の平面図を図2に,駅構内の主な設備を表1に示す。
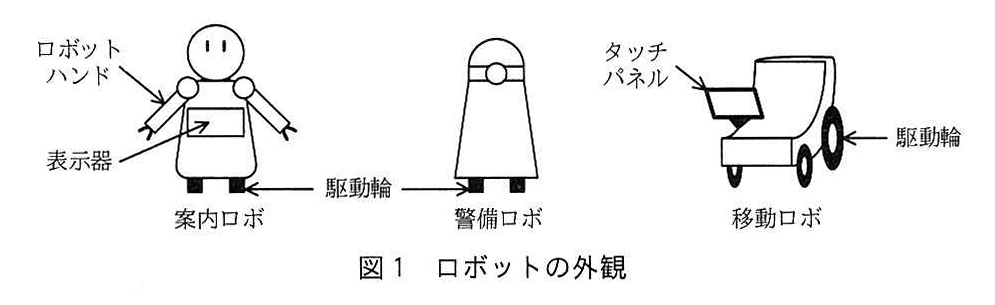
図の説明テキスト
3種類のロボット(案内ロボ、警備ロボ、移動ロボ)の外観図。
案内ロボは人型で「ロボットハンド」「表示器」「駆動輪」を持つ。
警備ロボは円筒形で「駆動輪」を持つ。
移動ロボは車椅子のような形状で前方に「タッチパネル」、後方に「駆動輪」を持つ。
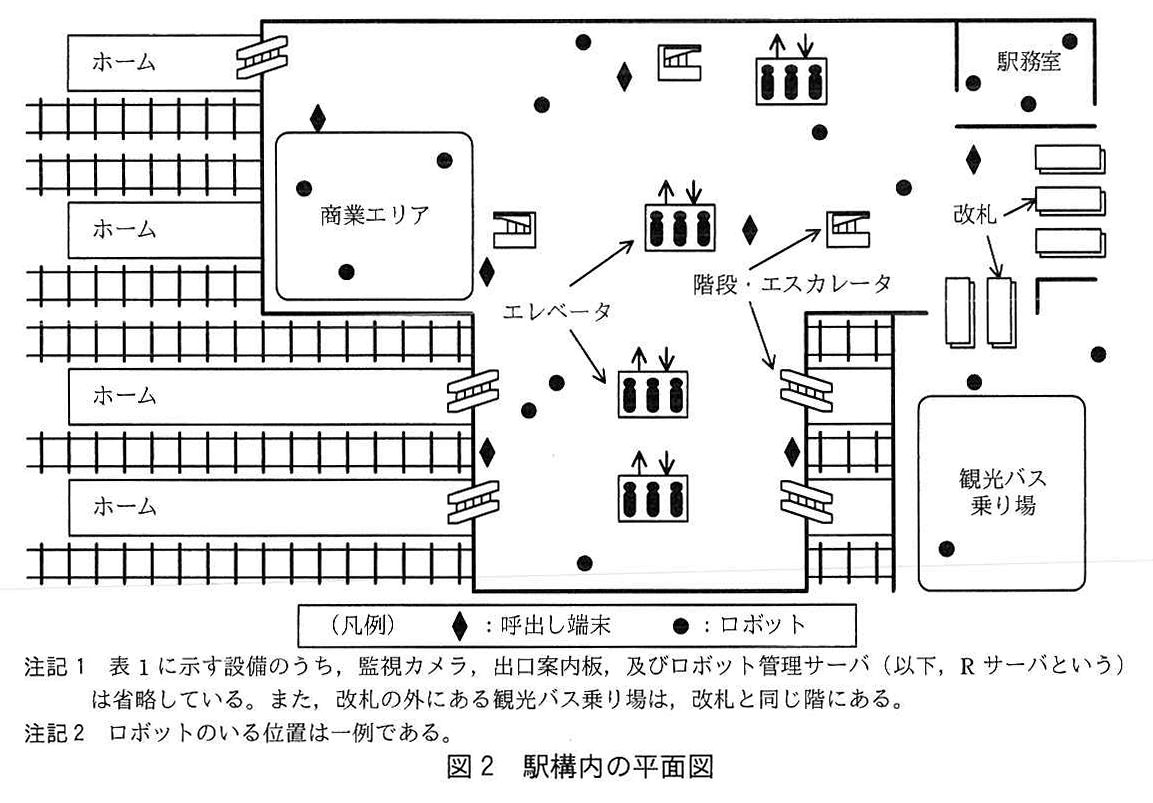
図の説明テキスト
駅構内の平面図。
左側に線路と 4 本の「ホーム」が横向きに並び、ホームの端には階段・エスカレータの記号がある。
中央の通路の左上寄りに「商業エリア」(角丸の枠)がある。
通路の各所に「エレベータ」と「階段・エスカレータ」がある。
右上に「駅務室」、その下に「改札」、右下に「観光バス乗り場」がある。
凡例:ひし形=呼出し端末、黒丸=ロボット。呼出し端末とロボットは通路・商業エリア・駅務室・観光バス乗り場などの各所に配置されている。
注記1 表1に示す設備のうち,監視カメラ,出口案内板,及びロボット管理サーバ(以下,Rサーバという)は省略している。また,改札の外にある観光バス乗り場は,改札と同じ階にある。
注記2 ロボットのいる位置は一例である。
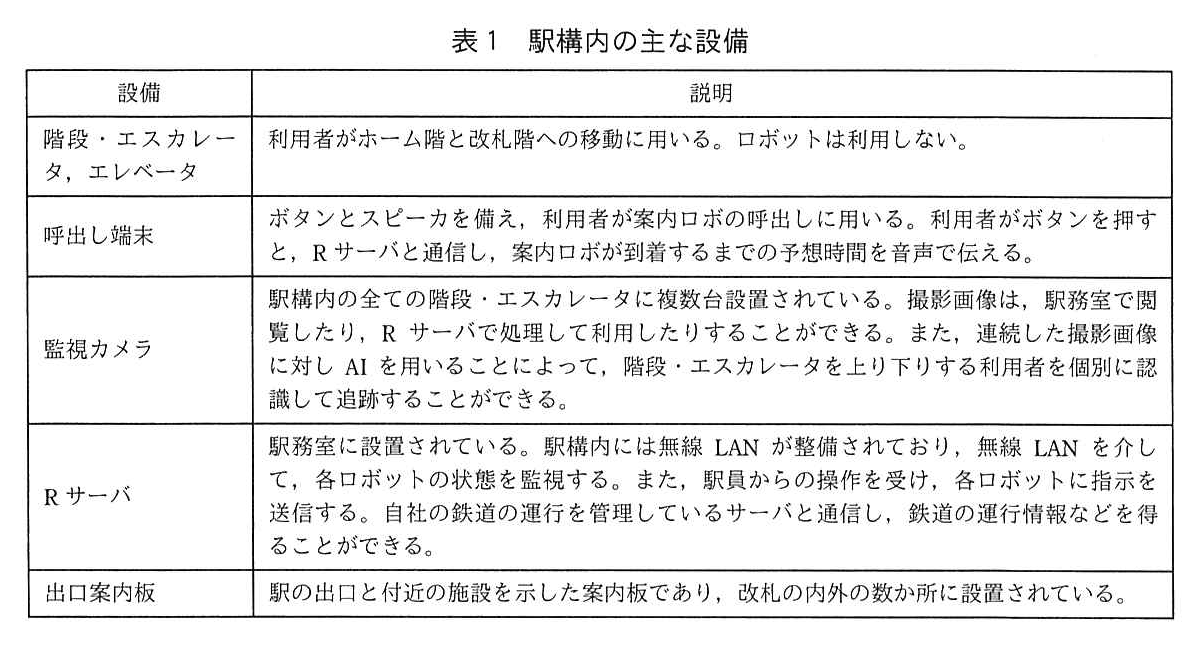
図の説明テキスト
| 設備 | 説明 |
|---|---|
| 階段・エスカレータ,エレベータ | 利用者がホーム階と改札階への移動に用いる。ロボットは利用しない。 |
| 呼出し端末 | ボタンとスピーカを備え,利用者が案内ロボの呼出しに用いる。利用者がボタンを押すと,Rサーバと通信し,案内ロボが到着するまでの予想時間を音声で伝える。 |
| 監視カメラ | 駅構内の全ての階段・エスカレータに複数台設置されている。撮影画像は,駅務室で閲覧したり,Rサーバで処理して利用したりすることができる。また,連続した撮影画像に対しAIを用いることによって,階段・エスカレータを上り下りする利用者を個別に認識して追跡することができる。 |
| Rサーバ | 駅務室に設置されている。駅構内には無線LANが整備されており,無線LANを介して,各ロボットの状態を監視する。また,駅員からの操作を受け,各ロボットに指示を送信する。自社の鉄道の運行を管理しているサーバと通信し,鉄道の運行情報などを得ることができる。 |
| 出口案内板 | 駅の出口と付近の施設を示した案内板であり,改札の内外の数か所に設置されている。 |
〔ロボットが実施するサービス〕
案内ロボが5台,警備ロボが10台,移動ロボが1台,それぞれ稼働可能であり,各種サービスを実施する。ロボットが実施するサービスを表2に示す。
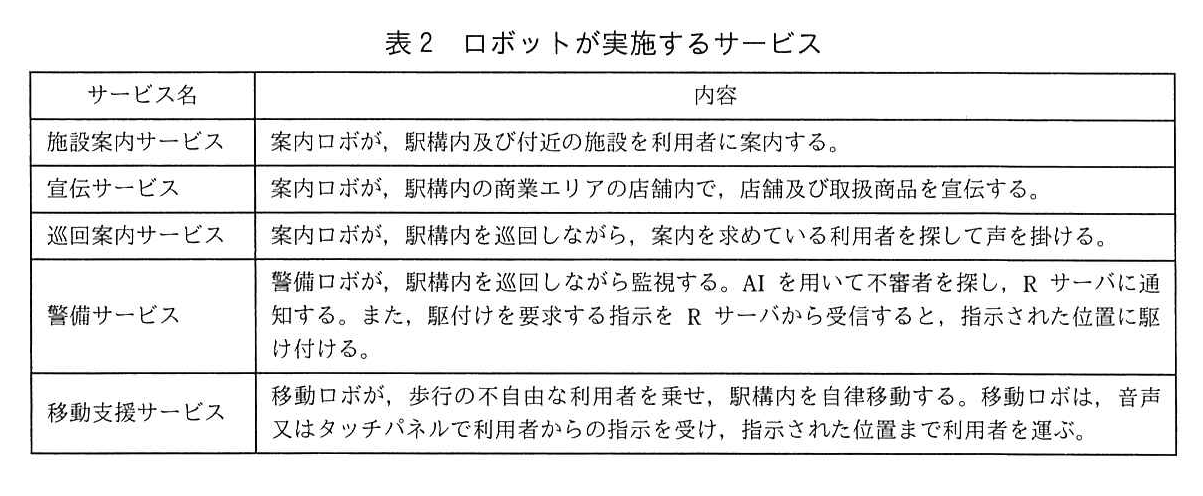
図の説明テキスト
| サービス名 | 内容 |
|---|---|
| 施設案内サービス | 案内ロボが,駅構内及び付近の施設を利用者に案内する。 |
| 宣伝サービス | 案内ロボが,駅構内の商業エリアの店舗内で,店舗及び取扱商品を宣伝する。 |
| 巡回案内サービス | 案内ロボが,駅構内を巡回しながら,案内を求めている利用者を探して声を掛ける。 |
| 警備サービス | 警備ロボが,駅構内を巡回しながら監視する。AIを用いて不審者を探し,Rサーバに通知する。また,駆付けを要求する指示をRサーバから受信すると,指示された位置に駆け付ける。 |
| 移動支援サービス | 移動ロボが,歩行の不自由な利用者を乗せ,駅構内を自律移動する。移動ロボは,音声又はタッチパネルで利用者からの指示を受け,指示された位置まで利用者を運ぶ。 |
〔施設案内サービス〕
施設案内サービスでは,案内ロボは,利用者の要求に応じて,音声による対話と表示器での情報表示によって,駅構内及び付近の施設を利用者に案内する。さらに,案内ロボは,利用者の希望があれば,駅構内の目的の施設まで当該利用者を先導する。
〔巡回案内サービス〕
(1) 案内ロボは,後述の〔利用者の行動認識処理〕を用いて,利用者の状態を次のように認識する。
- 利用者が留まっている場合を“ステイ”,歩行が不自由である場合又はゆっくり歩いている場合を“リンプ”,足早に歩いている場合を“ウォーク”とする。
(2) 利用者の位置が駅構内のどの辺りかによって,“出口案内板の前”,“通路”,“商業エリア”など,利用者の位置を区別する。
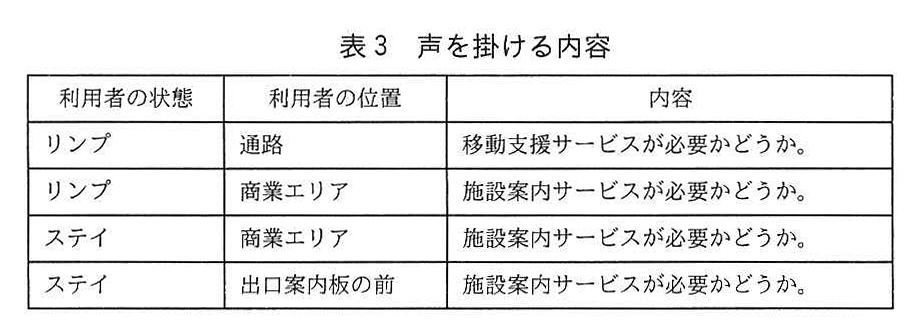
(3) 案内ロボは,利用者に近づき,声を掛ける。声を掛ける内容は,利用者の状態及び位置によって異なる。その内容を表3に示す。
図の説明テキスト
| 利用者の状態 | 利用者の位置 | 内容 |
|---|---|---|
| リンプ | 通路 | 移動支援サービスが必要かどうか。 |
| リンプ | 商業エリア | 施設案内サービスが必要かどうか。 |
| ステイ | 商業エリア | 施設案内サービスが必要かどうか。 |
| ステイ | 出口案内板の前 | 施設案内サービスが必要かどうか。 |
該当する利用者が複数いる場合は,案内ロボに最も近い利用者を対象とする。声を掛けた後,利用者から“サービスは不要”と言われたら,対象から外す。
〔案内ロボのステータス〕
(1) 案内ロボには,次に示す四つのステータスがあり,待機中を除いたステータスについては,案内ロボが実施するサービスに対応している。
- 接客中:施設案内サービスを実施している状態
- 宣伝中:宣伝サービスを実施している状態
- 巡回中:巡回案内サービスを実施している状態
- 待機中:案内ロボが実施するサービスをいずれも実施しておらず,駅務室で充電をしている状態
(2) 駅員は,宣伝サービス用の案内ロボの台数及び待機させる案内ロボの台数をそれぞれRサーバに設定することで,稼働させる案内ロボの台数を調整することができる。
(3) Rサーバは,全ての案内ロボのステータスを監視する。Rサーバは,接客中,宣伝中,待機中,巡回中のステータスの順で優先して台数を確保し,台数が不足となった場合は,ステータスを割り当て直す。
(4) 接客中以外の案内ロボに対し,利用者が話し掛けると,案内ロボ自身でステータスを接客中に変更し,Rサーバに通知する。また,接客中の案内ロボは利用者への対応が終わるとRサーバに通知し,ステータスが更新される。
〔案内ロボの割当て〕
(1) 利用者が呼出し端末のボタンを押すと,Rサーバは,巡回中の案内ロボのうち1台に接客中のステータスを割り当てる。このとき,もし巡回中の案内ロボがいなければ,待機中及び宣伝中の案内ロボのうち,最も短時間でその呼出し端末に移動可能な案内ロボ1台に接客中のステータスを割り当てる。割当て後,Rサーバは,案内ロボが到着するまでの予想時間を呼出し端末のスピーカで利用者に知らせる。
なお,全ての案内ロボのステータスが接客中の場合,Rサーバは,接客中以外の案内ロボが見つかるまで割当てを保留し,呼出し端末のスピーカで現在対応できる案内ロボがいないことを利用者に知らせる。
(2) 宣伝中の案内ロボの台数がRサーバに設定した台数より少なければ,Rサーバは,巡回中の案内ロボのうち1台に宣伝中のステータスを割り当てる。このとき,もし巡回中の案内ロボがいなければ,待機中の案内ロボのうち1台に宣伝中のステータスを割り当てる。割当て後,商業エリアの店舗内で当該案内ロボに宣伝させる。
なお,巡回中及び待機中の案内ロボが1台もいなければ,巡回中又は待機中の案内ロボが見つかるまで処理を行わない。
(3) 待機中の案内ロボの台数がRサーバに設定した台数より少なければ,Rサーバは,巡回中の案内ロボのうち1台に待機中のステータスを割り当てる。割当て後,当該案内ロボを駅務室に移動させる。
なお,巡回中の案内ロボが1台もいなければ,巡回中の案内ロボが見つかるまで処理を行わない。
〔警備サービス〕
警備ロボは,決められたルートを巡回する。不審者を見つけた場合,Rサーバに通知するとともに,一定の距離を保ちながら追跡する。また,Rサーバから駆け付けを要求する指示を受信すると,指示された位置まで駆け付ける。
なお,警備ロボは,緊急時でも安全のために,駅構内の3D高精度地図情報(以下,構内マップという)に基づいて移動速度の制限を守る。
〔共通プラットフォームによる効率的なロボットの開発〕
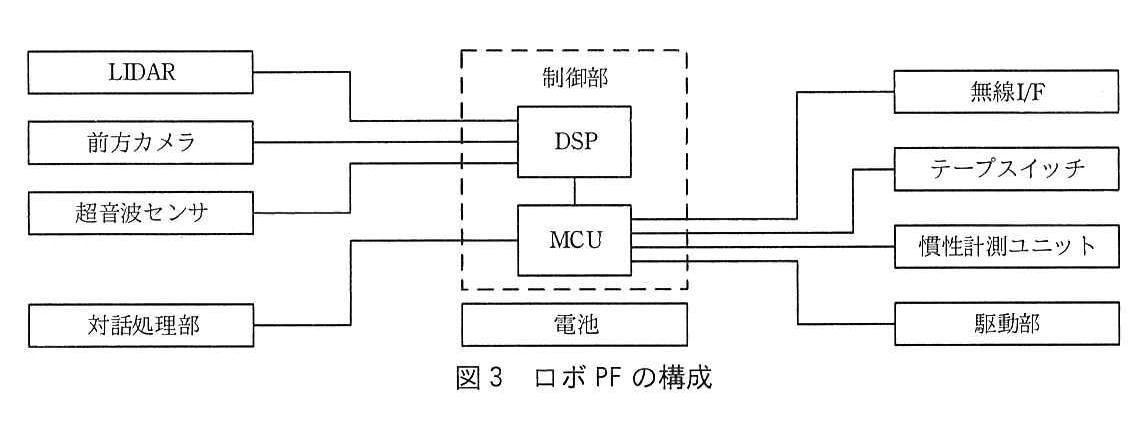
各ロボットの開発コストを抑えるため,各ロボットは,後述の〔LIDAR(light detection and ranging)による計測処理〕,〔DSPの処理〕,〔ロボット間の情報共有処理〕,〔利用者の行動認識処理〕,〔自律移動の経路の算出処理〕及び〔駆動部の処理〕を共通プラットフォーム(以下,ロボPFという)として開発する。案内ロボの表示器など,ロボPFに含まれない各ロボットに固有の構成要素は,追加要素としてロボPFに接続することができる。
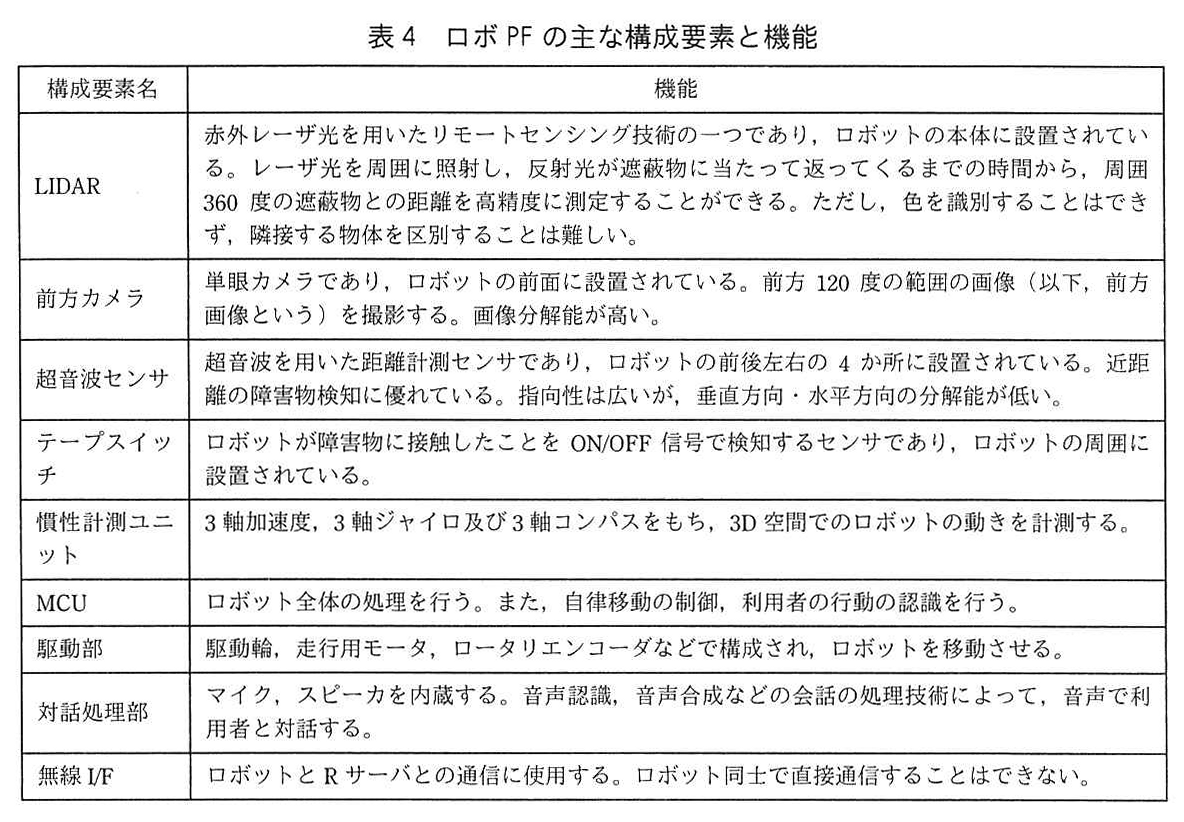
ロボPFの構成を図3に,ロボPFの主な構成要素と機能を表4に示す。
図の説明テキスト
ブロック図。中央に「制御部」があり、その中に上から「DSP」と「MCU」が配置され、DSP と MCU は接続されている。制御部の下に「電池」が置かれている。
左側の「LIDAR」「前方カメラ」「超音波センサ」はDSP に接続されている。
左下の「対話処理部」はMCU に接続されている。
右側の「無線I/F」「テープスイッチ」「慣性計測ユニット」「駆動部」はMCU に接続されている。
図の説明テキスト
| 構成要素名 | 機能 |
|---|---|
| LIDAR | 赤外レーザ光を用いたリモートセンシング技術の一つであり,ロボットの本体に設置されている。レーザ光を周囲に照射し,反射光が遮蔽物に当たって返ってくるまでの時間から,周囲 360 度の遮蔽物との距離を高精度に測定することができる。ただし,色を識別することはできず,隣接する物体を区別することは難しい。 |
| 前方カメラ | 単眼カメラであり,ロボットの前面に設置されている。前方 120 度の範囲の画像(以下,前方画像という)を撮影する。画像分解能が高い。 |
| 超音波センサ | 超音波を用いた距離計測センサであり,ロボットの前後左右の 4 か所に設置されている。近距離の障害物検知に優れている。指向性は広いが,垂直方向・水平方向の分解能が低い。 |
| テープスイッチ | ロボットが障害物に接触したことを ON/OFF 信号で検知するセンサであり,ロボットの周囲に設置されている。 |
| 慣性計測ユニット | 3 軸加速度,3 軸ジャイロ及び 3 軸コンパスをもち,3D 空間でのロボットの動きを計測する。 |
| MCU | ロボット全体の処理を行う。また,自律移動の制御,利用者の行動の認識を行う。 |
| 駆動部 | 駆動輪,走行用モータ,ロータリエンコーダなどで構成され,ロボットを移動させる。 |
| 対話処理部 | マイク,スピーカを内蔵する。音声認識,音声合成などの会話の処理技術によって,音声で利用者と対話する。 |
| 無線 I/F | ロボットと R サーバとの通信に使用する。ロボット同士で直接通信することはできない。 |
〔LIDARによる計測処理〕
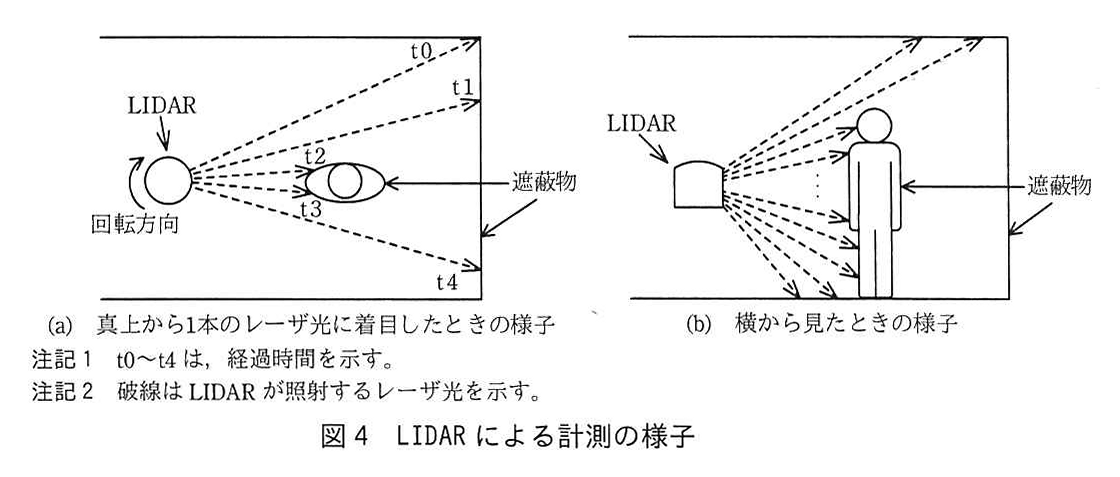
LIDARは,取付方向が縦方向に異なる32本のレーザ光の送受信機,及び送受信機を水平回転させる回転機構をもつ。送受信機を水平回転させることによって,LIDARの周囲360度,半径200メートルをレーザ光で計測し,遮蔽物との距離から3D情報(以下,点群という)を測定できる。LIDARによる計測の様子を図4に示す。
図の説明テキスト
(a) 真上から1本のレーザ光に着目したときの様子
LIDARが時計回りに回転し、右方向へ扇状に5本のレーザ光(t0〜t4)が出ている。レーザ光は壁や人(真上から見た楕円形)などの「遮蔽物」に当たっている。
(b) 横から見たときの様子
LIDARから上下に広がる多数のレーザ光が出ており、立っている人と壁(遮蔽物)に当たっている。
注記1: t0〜t4は,経過時間を示す。
注記2: 破線はLIDARが照射するレーザ光を示す。
- LIDARは,32個の送信機をもち,送信機を順次切り替えつつ,レーザ光を同時に複数本照射する。合計32本のレーザ光を扱う。
- 32本のレーザ光で,遮蔽物までの距離を1秒間に合計1,152,000ポイント計測する。
- LIDARは,5〜20回転/秒で水平回転することで,水平方向の角度分解能を調整する。
〔DSPの処理〕
(1) 物体の認識処理
LIDARの点群からは,物体の大きさと形状によって,人間などの物体を認識できる。色を識別できないので,隣接する物体を区別することは難しい。
前方カメラで撮影した前方画像からは,人間,障害物などの物体を正確に捉えたり,小さな物体を検出したりできるが,正確な距離を推定することは難しい。
DSPは,点群及び前方画像をまとめてAIで解析し,物体を認識する(以下,認識した物体をオブジェクトという)。
(2) オブジェクトの位置推定処理
オブジェクトの位置推定処理では,(ア)LIDAR,前方カメラ,超音波センサなどで取得したデータから,一つ一つのオブジェクトとの相対位置・対地速度を推定する。
〔ロボット間の情報共有処理〕
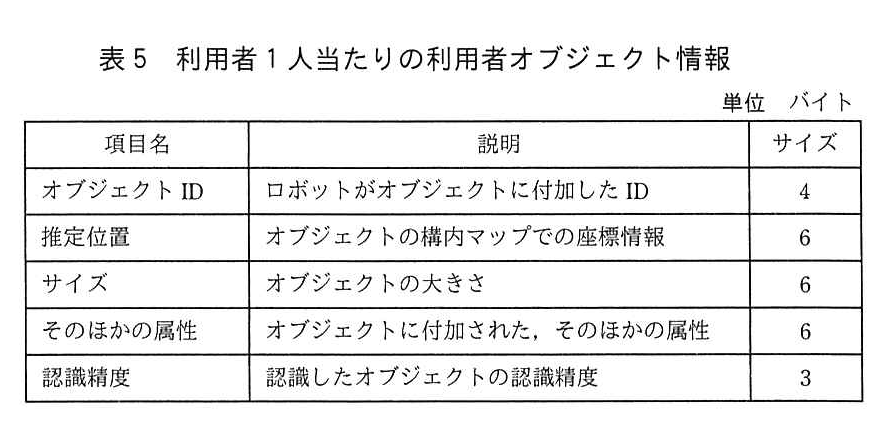
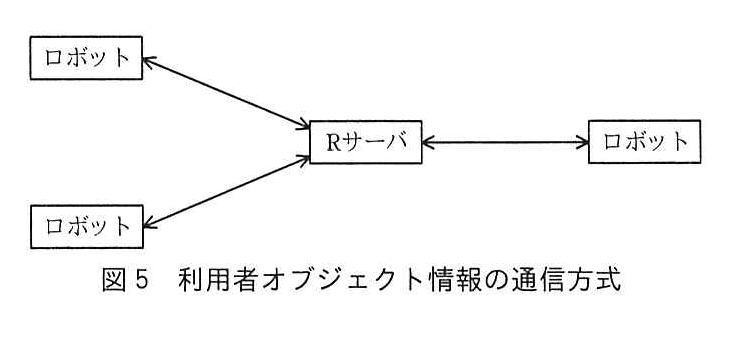
半径20メートル以内にいるロボット同士は,Rサーバを介してリアルタイムに情報を共有する。共有される利用者1人当たりの利用者オブジェクト情報を表5に,利用者オブジェクト情報の通信方式を図5に示す。
図の説明テキスト
| 項目名 | 説明 | サイズ |
|---|---|---|
| オブジェクト ID | ロボットがオブジェクトに付加した ID | 4 |
| 推定位置 | オブジェクトの構内マップでの座標情報 | 6 |
| サイズ | オブジェクトの大きさ | 6 |
| そのほかの属性 | オブジェクトに付加された,そのほかの属性 | 6 |
| 認識精度 | 認識したオブジェクトの認識精度 | 3 |
図の説明テキスト
4つのノードで構成された図。中央の「Rサーバ」と、3台の「ロボット」がそれぞれ双方向の矢印で結ばれている。ロボット同士を直接結ぶ線はない。
各ロボットは,ロボットが認識した利用者に対して,表5に示す情報を1秒周期で更新し,無線LANを介してRサーバに送信する。Rサーバは,送信したロボットの半径20メートル以内にいるロボットに,受信した情報を転送する。
〔利用者の行動認識処理〕
利用者の様子を前方カメラなどで捉え,AIを用いて利用者の行動を認識する。
〔自律移動の経路の算出処理〕
構内マップ上で移動したい位置まで最も短時間で移動できる経路(以下,経路計画という),及び各種センサでの計測が有用と思われる今後数秒間分の移動経路(以下,行動計画という)を算出する。
経路計画では,ロボットが構内マップ上の自身の位置を推定し,通路などの構内マップの情報を用いて,移動したい位置までの移動経路を決定する。
行動計画では,今後数秒間に移動する予定の経路を経路計画から切り出し,(イ)物体の認識処理,オブジェクトの位置推定処理などを用いて移動経路を補正する。
〔駆動部の処理〕
左右二つの駆動輪がそれぞれ独立した走行用モータによって回転する。ロボットの駆動制御は,行動計画に基づいて行われる。ロータリエンコーダを用いて,移動した距離を測定できる。
(設問1関連図表)
図の説明テキスト
単位 メートル
| 名称 | 利用者の行動 | 案内ロボと利用者の距離 |
|---|---|---|
| 利用者1 | 通路を足早に歩いている。 | 5 |
| 利用者2 | 出口案内板の前に立って,じっくりとのぞき込んでいる。 | 7 |
| 利用者3 | 商業エリア内で立ち止まって,店舗をのぞき込んでいる。 | 10 |
図の説明テキスト
2×2 に並んだ 4 つの「店舗」(四角)の周囲と間を通る経路網の図。左側と上側に L 字形の「壁」がある。経路は点(黒丸)を結ぶ実線と破線で、( )内の数字は距離。
点の位置(P1〜P7 は説明用の仮の名前):P1=左上と右上の店舗の間の通路の上端、P2=右上の店舗の右上の角、P3=4 店舗の中央の交差点、P4=右上の店舗の右下の角(右側の交差点)、P5=左下の店舗の左上の角(左側の交差点)、P6=左下の店舗の左下の角、P7=左下と右下の店舗の間の通路の下端。警備ロボ:A=P1 と P3 の間の縦の破線上、B=P2 の右下、C=右下の店舗の右下、D=P6 の下、E=P6 の左。
経路(線種、距離):
- P1–P2:破線(40)
- P1–A:破線(25)、A–P3:破線(15)
- P2–B:実線(15)
- P2–P4:実線(40)
- B–P4:実線(35)
- P5–P3:破線(40)、P3–P4:破線(40)
- P5–P6:破線(40)
- P3–P7:破線(40)
- E–P6:実線(10)
- P6–P7:実線(40)
- P6–D:実線(10)
- D–P7:実線(40)
- P7–C:実線(50)
- P4–C:実線(45)
注記1 英字A〜Eは,警備ロボA〜Eを示す。
注記2 ( )内の数字は,距離を表し,単位はメートルである。
注記3 警備ロボは,実線及び破線に沿って移動する。また,警備ロボの移動速度の制限は,実線では1.25メートル/秒,破線では0.5メートル/秒とする。
新しいサービスの提供について
交通機関にかかわらず,旅行者の移動に関するサービスをより良くするために,ツアー客を対象として,駅での乗換えに関するサービス(以下,乗換え支援サービスという)を新しく提供することになった。乗換え支援サービスでは,ツアー客を二つのグループに分け,健康な人をグループA,杖などをついている歩行が不自由な人をグループBとする。また,ホームから観光バス乗り場までのツアー客の移動をロボットが自主的に支援する。
D社は,乗換え支援サービスに対応するために,“ロボットのエレベータでの移動”,“ツアーバッジの配布”,及び“監視カメラと案内ロボによるサービス連携”の機能を追加開発した。乗換え支援サービスの内容を表7に示す。
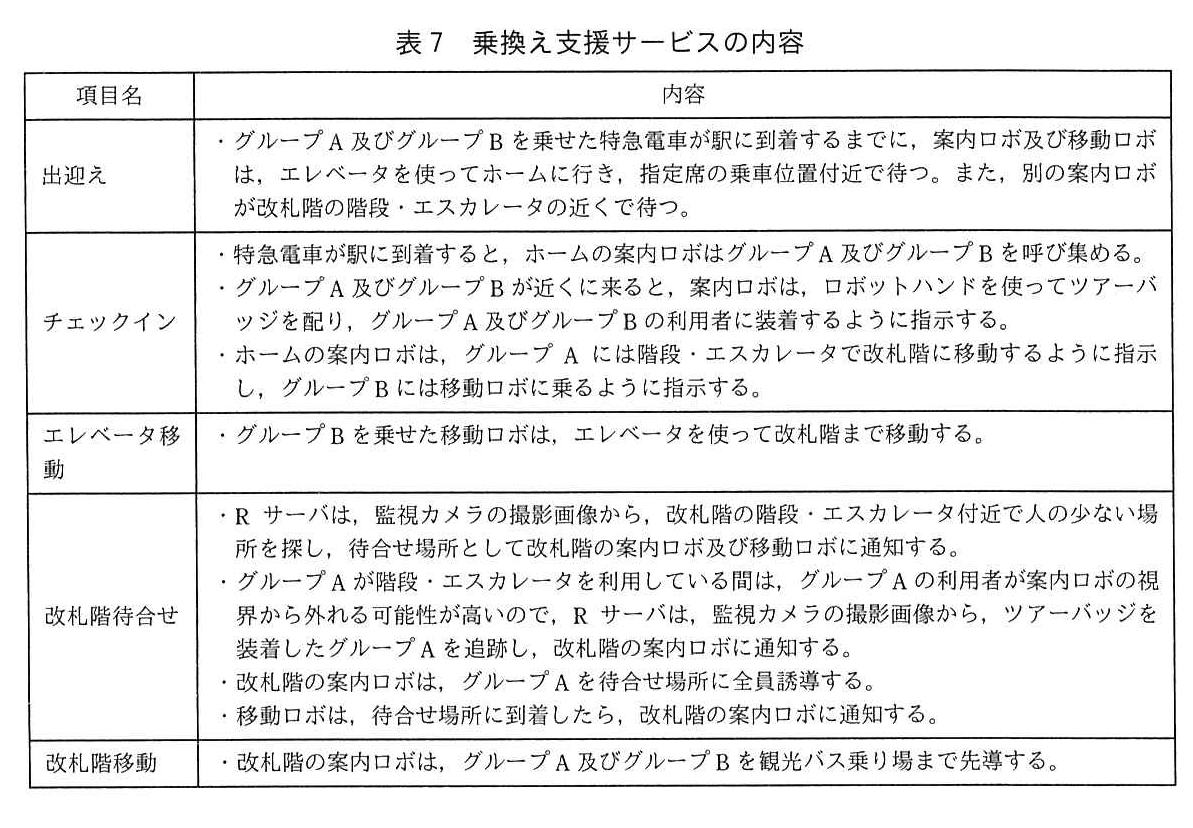
図の説明テキスト
| 項目名 | 内容 |
|---|---|
| 出迎え | ・グループA及びグループBを乗せた特急電車が駅に到着するまでに,案内ロボ及び移動ロボは,エレベータを使ってホームに行き,指定席の乗車位置付近で待つ。また,別の案内ロボが改札階の階段・エスカレータの近くで待つ。 |
| チェックイン | ・特急電車が駅に到着すると,ホームの案内ロボはグループA及びグループBを呼び集める。 ・グループA及びグループBが近くに来ると,案内ロボは,ロボットハンドを使ってツアーバッジを配り,グループA及びグループBの利用者に装着するように指示する。 ・ホームの案内ロボは,グループAには階段・エスカレータで改札階に移動するように指示し,グループBには移動ロボに乗るように指示する。 |
| エレベータ移動 | ・グループBを乗せた移動ロボは,エレベータを使って改札階まで移動する。 |
| 改札階待合せ | ・Rサーバは,監視カメラの撮影画像から,改札階の階段・エスカレータ付近で人の少ない場所を探し,待合せ場所として改札階の案内ロボ及び移動ロボに通知する。 ・グループAが階段・エスカレータを利用している間は,グループAの利用者が案内ロボの視界から外れる可能性が高いので,Rサーバは,監視カメラの撮影画像から,ツアーバッジを装着したグループAを追跡し,改札階の案内ロボに通知する。 ・改札階の案内ロボは,グループAを待合せ場所に全員誘導する。 ・移動ロボは,待合せ場所に到着したら,改札階の案内ロボに通知する。 |
| 改札階移動 | ・改札階の案内ロボは,グループA及びグループBを観光バス乗り場まで先導する。 |
ツアー客は10人で,そのうち,9人がグループA,1人がグループBの場合を検討した。ツアー客は,事前に購入したツアーチケットに付属した特急電車の指定席券を使って,ツアー客全員が同じ駅に一度に着くものと想定した。ここで,検討したツアー客10人以外の利用者は,ツアーバッジを装着していないものとする。
設問と解答・解説
設問1
ロボットが実施するサービスについて,(1)〜(3)に答えよ。
(1) 巡回案内サービス及び施設案内サービスについて,(a),(b)に答えよ。
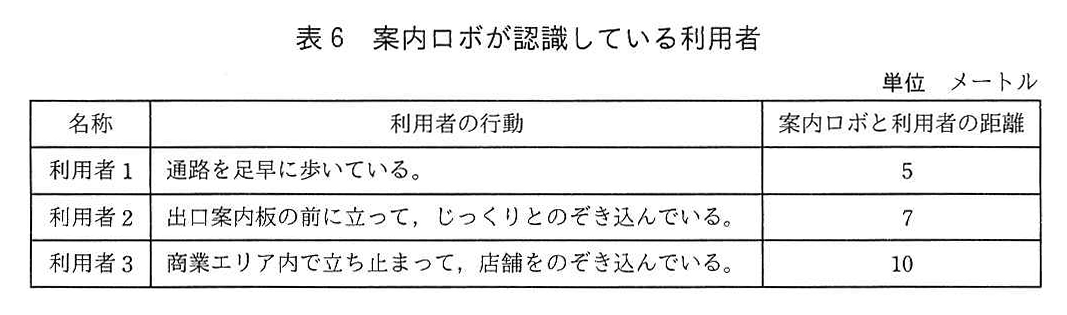
(a) 巡回案内サービスを実施している案内ロボが,表6に示す3人の利用者を認識している。3人のうち,利用者2に声を掛けた。その理由を40字以内で述べよ。
模範解答
利用者1は状態の条件が合わず,利用者3より利用者2の方が距離が近いから
採点基準
- 3点: 利用者1が声を掛ける対象の状態(リンプまたはステイ)に該当しないことを理解し記述できている。
- 0点: 利用者1の状態に言及していない、あるいは誤りがある。
- 3点: 利用者2と利用者3のうち、より距離が近い利用者を優先する仕様を理解し記述できている。
- 0点: 距離に関する条件の記述が不足している、あるいは誤りがある。
解説
案内ロボの巡回案内サービスでは、「案内を求めている利用者を探して声を掛ける」と決められています。
声を掛ける対象となる利用者の条件は、表3「声を掛ける内容」より、状態が「リンプ(歩行が不自由、ゆっくり歩いている)」または「ステイ(留まっている)」である場合です。
表6「案内ロボが認識している利用者」の行動を確認します。
- 利用者1:通路を足早に歩いているため「ウォーク」に該当し、声を掛ける対象外です。
- 利用者2:出口案内板の前に立ってのぞき込んでいるため「ステイ」に該当します。
- 利用者3:商業エリア内で立ち止まっているため「ステイ」に該当します。
該当する利用者が複数いる場合、本文〔巡回案内サービス〕に「案内ロボに最も近い利用者を対象とする」というルールがあります。
表6を見ると、案内ロボからの距離は利用者2が7メートル、利用者3が10メートルです。
したがって、対象となる利用者のうち、より距離が近い利用者2に声を掛けることになります。
高得点のポイント
- 利用者1が状態の条件(リンプまたはステイ)に合致しないことを指摘しているか。
- 利用者2と利用者3を比較し、利用者2の方が案内ロボからの距離が近いことを根拠として挙げているか。
(b) 施設案内サービスで利用者の先導を終えた案内ロボが,Rサーバに通知した。通知直後,Rサーバの指示によって,ステータスが接客中に更新される場合がある。どのような場合か。40字以内で述べよ。
模範解答
Rサーバが接客中以外の案内ロボが見つかるまで割当てを保留している場合
採点基準
- 6点: Rサーバが接客中以外の案内ロボが見つかるまで案内ロボの割当てを保留している場合であることを記述できている。
- 3点: 割当てを待っている呼出しがある状況に触れているが、Rサーバが割当てを保留している状態としての記述が不明確である。
- 0点: 割当て保留に触れず保留になる条件だけを述べている、又は誤り。
解説
本文〔案内ロボのステータス〕(4)より、「接客中の案内ロボは利用者への対応が終わるとRサーバに通知し,ステータスが更新される」とあります。
この通知により、対象の案内ロボは「接客中」以外のステータスに移行可能な状態となります。
一方、〔案内ロボの割当て〕(1)には、「全ての案内ロボのステータスが接客中の場合,Rサーバは,接客中以外の案内ロボが見つかるまで割当てを保留し,呼出し端末のスピーカで現在対応できる案内ロボがいないことを利用者に知らせる」という仕様が記載されています。
したがって、施設案内サービスを終えた案内ロボがRサーバに通知した直後、Rサーバがこの「保留していた割当て」を即座に実行した場合、その案内ロボはすぐに再び「接客中」のステータスへと更新されることになります。
高得点のポイント
- Rサーバ側で新たな割当て処理が「保留」されている状況に言及できているか。
- 単に「呼出し端末のボタンが押されたとき」とするのではなく、保留状態であることを具体的に記述できているか。
駅員は,5台の案内ロボのうち,宣伝サービス用に案内ロボが3台,待機させる案内ロボが1台となるように,Rサーバに台数を設定した。この設定でサービスが実施されているとき,1台の巡回中の案内ロボが利用者から話し掛けられ,ステータスが巡回中から接客中になった。その数秒後,呼出し端末のボタンが押されたので,宣伝中の案内ロボのうち1台が接客中になり呼出し端末に移動するように指示された。呼出し端末のボタンが押された後,Rサーバは宣伝中以外の案内ロボにも指示する。Rサーバは,どのステータスの案内ロボに,どのような指示をするか。45字以内で述べよ。ここで,駅員がRサーバに台数を設定した時点で,接客中の案内ロボはいなかったものとする。
模範解答
Rサーバは,待機中の案内ロボを宣伝中にし,商業エリアの店舗内で宣伝させる。
採点基準
- 3点: 指示を出す対象が「待機中の案内ロボ」であることを正確に導き出せている。
- 0点: 対象のロボットを誤っている、あるいは記載がない。
- 3点: 新しいステータス(宣伝中)と、実施させる行動(商業エリアの店舗内で宣伝させる)を過不足なく記述できている。
- 1点: ステータス変更または実施させる行動のいずれか一方が欠けている。
- 0点: ステータスや行動の指示内容について記載がない、あるいは誤りがある。
解説
まず、5台の案内ロボの初期ステータスの内訳を確認します。
駅員の設定により、「宣伝中」が3台、「待機中」が1台です。接客中が0台であるため、残りの1台は「巡回中」となります。
(ステータス内訳:宣伝中3、待機中1、巡回中1、接客中0)
次に、事象が起きたあとのステータスの変化を追います。
巡回中のロボット1台が利用者から話し掛けられ、「接客中」になります。
(ステータス内訳:宣伝中3、待機中1、巡回中0、接客中1)数秒後、呼出し端末のボタンが押され、宣伝中のロボット1台が「接客中」になります。
(ステータス内訳:宣伝中2、待機中1、巡回中0、接客中2)
この結果、宣伝中の案内ロボが2台となり、設定された3台より少なくなります。
本文〔案内ロボの割当て〕(2)のルールでは、「宣伝中の案内ロボの台数がRサーバに設定した台数より少なければ,Rサーバは,巡回中の案内ロボのうち1台に宣伝中のステータスを割り当てる。このとき,もし巡回中の案内ロボがいなければ,待機中の案内ロボのうち1台に宣伝中のステータスを割り当てる。割当て後,商業エリアの店舗内で当該案内ロボに宣伝させる」と規定されています。
現在「巡回中」のロボットは0台であるため、Rサーバは「待機中」のロボットに「宣伝中」のステータスを割り当て、商業エリアの店舗内で宣伝させるよう指示を出します。
高得点のポイント
- 指示を出す対象が「待機中の案内ロボ」であることを特定できているか。
- 割り当てるステータス(宣伝中)と、実施させる行動(商業エリアの店舗内で宣伝させる)の両方を過不足なく記述できているか。
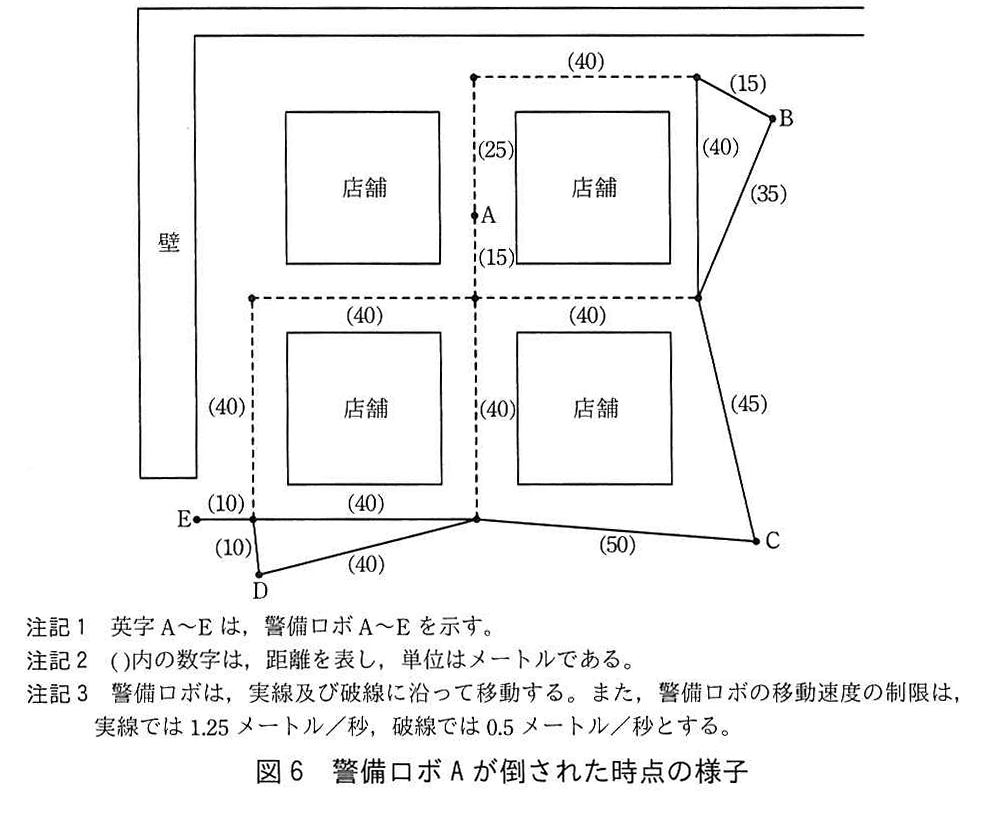
(3) 商業エリア付近で,5台の警備ロボが警備サービスを実施している。そのうちの1台の警備ロボAが図6に示す位置で何者かに倒され,Rサーバに通知した。このとき,警備ロボAを除く,Aの位置に早く到着できる警備ロボ2台に指示し,Aの位置に駆け付けさせたい。
(a) 図6中のどの警備ロボに指示すべきか。B〜Eの英字で二つ答えよ。
模範解答
B, D
採点基準
- 6点: BとDの両方を解答し(順序・区切りは問わない)、余分な記号を含まない。
- 3点: BとDのうち一方のみを解答している、又はBとDに加えて誤った記号を含んでいる。
- 0点: BとDをどちらも解答していない。
解説
図6「警備ロボAが倒された時点の様子」の経路網をもとに、警備ロボA以外の各ロボット(B, C, D, E)がAの位置に到着するまでの最短時間を計算します。
警備ロボの移動速度は、実線ルートが 1.25メートル/秒、破線ルートが 0.5メートル/秒 です。
各警備ロボの最短経路と所要時間は以下の通りです。
※P1〜P7 は説明のために交差点に付けた仮の名前で、図6には書かれていません(P1=Aがある縦の破線の上端、P2=右上の角(Bの左)、P3=Aの下の中央の交差点、P4=右側の交差点、P5=左側の交差点、P6=左下の交差点(Eの右)、P7=下側中央の交差点)。
警備ロボB: B → P4 (実線35m) → P3 (破線40m) → A (破線15m)
- 35 ÷ 1.25 = 28秒
- 40 ÷ 0.5 = 80秒
- 15 ÷ 0.5 = 30秒
- 合計: 28 + 80 + 30 = 138秒
※B → P2 → P1 → A の経路は 142秒 となり遠くなります。
警備ロボC: C → P4 (実線45m) → P3 (破線40m) → A (破線15m)
- 45 ÷ 1.25 = 36秒
- 40 ÷ 0.5 = 80秒
- 15 ÷ 0.5 = 30秒
- 合計: 36 + 80 + 30 = 146秒
※C → P7 → P3 → A の経路は 150秒 となり遠くなります。
警備ロボD: D → P7 (実線40m) → P3 (破線40m) → A (破線15m)
- 40 ÷ 1.25 = 32秒
- 40 ÷ 0.5 = 80秒
- 15 ÷ 0.5 = 30秒
- 合計: 32 + 80 + 30 = 142秒
警備ロボE: E → P6 (実線10m) → P7 (実線40m) → P3 (破線40m) → A (破線15m)
- 10 ÷ 1.25 = 8秒
- 40 ÷ 1.25 = 32秒
- 40 ÷ 0.5 = 80秒
- 15 ÷ 0.5 = 30秒
- 合計: 8 + 32 + 80 + 30 = 150秒
計算の結果、Aの位置に最も早く到着できる上位2台は、所要時間が138秒の B と、142秒の D となります。
高得点のポイント
- 経路と移動速度に基づき、正しく最短時間のロボットを2台導き出せているか。
(b) 最も早く到着できる警備ロボは,Aの位置に到着するまで最低何秒掛かるか。答えは小数第1位を四捨五入して,整数で求めよ。ここで,警備ロボが方向転換する時間は無視するものとする。
模範解答
138
解説
前問の計算の通り、最も早くAの位置に到着できる警備ロボは B です。
その最短経路は「B → 右側の交差点(P4) → 中央の交差点(P3) → A」であり、所要時間は以下の手順で計算されます。
Bから右側の交差点(P4)まで(実線):
距離35m ÷ 速度1.25m/秒 = 28秒右側の交差点(P4)から中央の交差点(P3)まで(破線):
距離40m ÷ 速度0.5m/秒 = 80秒中央の交差点(P3)からAまで(破線):
距離15m ÷ 速度0.5m/秒 = 30秒
これらを合計して、
(秒)
答えは 138 となります。
設問1(1)(b)は,正答率がやや低かった。Rサーバが割当てを保留していることに着目した解答を求めたが,“利用者が呼出し端末のボタンを押したとき”,“全ての案内ロボが接客中の場合”など,割当てが保留になる条件について述べている解答が散見された。設問に記載された状況に即して解答してほしい。
設問2
ロボPFを備えたロボットについて,(1)〜(5)に答えよ。
ロボットが,隣接する複数の利用者を認識するために,LIDARと同時に使用すると,誤認識が発生しにくくなると考えられる構成要素を,表4中の構成要素名で一つ答えよ。
模範解答
前方カメラ
採点基準
- 6点: 表4中の構成要素名「前方カメラ」を正確に解答できている。
- 3点: 該当する箇所の抜き出しに不要な文字が含まれている、あるいは一部不足している。
- 0点: 全く異なる内容を解答している。
解説
表4「ロボPFの主な構成要素と機能」におけるLIDARの説明には、「色を識別することはできず,隣接する物体を区別することは難しい」という弱点が記載されています。
この弱点を補うための構成要素を探します。同じく表4の 前方カメラ の機能を見ると、「画像分解能が高い」と記載されています。さらに、本文〔DSPの処理〕(1)には「前方カメラで撮影した前方画像からは,人間,障害物などの物体を正確に捉えたり,小さな物体を検出したりできる」と説明されています。
したがって、LIDARと同時に使用することで、隣接する複数の利用者を正確に捉え、誤認識を防ぐことができる構成要素は 前方カメラ です。
高得点のポイント
- 表4中の構成要素名「前方カメラ」を過不足なく正確に抽出できているか。
また,その理由を35字以内で述べよ。
模範解答
画像分解能が高く,人間を正確に捉えた物体を検知できるから
採点基準
- 6点: 前方カメラの特性(画像分解能が高いこと、人間などの物体を正確に捉えられること)を過不足なく記述できている。
- 3点: 「画像分解能が高い」こと、あるいは「人間を正確に捉えられる」ことのいずれか一方のみの言及に留まっている。
- 0点: 特性に関する記述がない、あるいは誤りがある。
解説
前方カメラが隣接する複数の利用者を区別するのに有効な理由は、その技術的な特性にあります。
表4「ロボPFの主な構成要素と機能」で、前方カメラの特徴として「画像分解能が高い」ことが挙げられています。
また、本文〔DSPの処理〕(1)において、「前方カメラで撮影した前方画像からは,人間,障害物などの物体を正確に捉えたり,小さな物体を検出したりできる」と述べられています。
LIDARでは点の集合であるため隣接した人間の境界が曖昧になりますが、前方カメラの高い画像分解能を用いることで、人間の形状を正確に捉え、隣接する人物を別々の物体として個別に検知することが可能になります。
高得点のポイント
- 前方カメラの利点である「画像分解能が高い」ことに言及しているか。
- 分解能の高さによって「人間を正確に捉えることができる」という効果を記述できているか。
LIDARの水平方向の角度分解能を0.1度にした。このときの回転速度を,単位(回転/秒)で答えよ。答えは小数第1位を四捨五入して,整数で求めよ。
模範解答
10
解説
本文〔LIDARによる計測処理〕の記載から、以下の数値を整理します。
- 合計32本のレーザ光で、1秒間に合計 1,152,000ポイント を計測する。
- LIDARの送受信機は水平回転する。
まず、レーザ光1本あたりの1秒間の計測ポイント数を求めます。
(ポイント/秒)
次に、水平方向の角度分解能を 0.1度 としたときの、1回転(360度)あたりの計測ポイント数を求めます。
(ポイント/回転)
したがって、1秒間に必要な回転速度は、1秒間のポイント数を1回転のポイント数で割ることで求められます。
(回転/秒)
答えは 10 となります。
本文中の下線(ア)について,オブジェクトの対地速度を推定するため,ロボット自身の対地速度を計測する必要がある。ロボット自身の対地速度が,LIDAR,前方カメラ,超音波センサ以外で計測できると考えられる方法を二つ挙げ,表4中の構成要素名を用いて,それぞれ30字以内で述べよ。
(1つ目の方法を解答すること)
模範解答
慣性計測ユニットでロボットの動きを計測する。
駆動部のロータリエンコーダから移動速度を求める。
採点基準
- 6点: どちらか一方の方法(慣性計測ユニットでロボットの動きを計測する、又は駆動部のロータリエンコーダから移動距離・移動速度を求める)を表4の構成要素名を用いて記述できている。順序は問わない。
- 3点: 構成要素名は正しいが、計測方法の説明が不十分である。
- 0点: 構成要素名が誤っている、LIDAR・前方カメラ・超音波センサを使う方法を記述している、あるいは記載がない。
解説
オブジェクトの対地速度(地面に対する相対的な移動速度)を正確に推定するには、移動しているロボット自身の対地速度を計測して差し引く必要があります。
表4「ロボPFの主な構成要素と機能」の中で、ロボットの動きや移動を計測できる構成要素(LIDAR、前方カメラ、超音波センサ以外)を探します。
1つ目の方法として、慣性計測ユニット が該当します。
表4には、慣性計測ユニットの機能として「3軸加速度,3軸ジャイロ及び3軸コンパスをもち,3D空間でのロボットの動きを計測する」と記載されています。この加速度などのデータから、ロボット自身の速度や動きを求めることが可能です。
高得点のポイント
- 表4に記載されている構成要素名「慣性計測ユニット」を用いているか。
- その構成要素が「ロボットの動きを計測する」ものであることを適切に説明できているか。
(2つ目の方法を解答すること)
模範解答
慣性計測ユニットでロボットの動きを計測する。
駆動部のロータリエンコーダから移動速度を求める。
採点基準
- 6点: 1つ目の解答と異なるもう一方の方法(慣性計測ユニットまたは駆動部のロータリエンコーダを使用する方法)を記述できている。
- 3点: 1つ目と異なる構成要素名であるが、計測方法の説明が不十分である。
- 0点: 1つ目の解答と同じ構成要素・同じ方法、構成要素名の誤り、あるいは記載がない。
解説
ロボット自身の対地速度を計測できる2つ目の方法として、駆動部(あるいはその一部であるロータリエンコーダ)を利用する方法が挙げられます。
表4「ロボPFの主な構成要素と機能」には、駆動部の機能として「駆動輪,走行用モータ,ロータリエンコーダなどで構成され,ロボットを移動させる」とあります。
さらに、本文〔駆動部の処理〕において「ロータリエンコーダを用いて,移動した距離を測定できる」と明確に記載されています。単位時間あたりの移動距離から、ロボット自身の移動速度を計算することが可能です。
高得点のポイント
- 表4に記載されている構成要素名「駆動部」(またはその部品であるロータリエンコーダ)を用いているか。
- 車輪の回転から「移動速度」や「移動距離」を求めることができる点を適切に説明できているか。
本文中の下線(イ)について,行動計画は,経路計画だけでは対応できないある事象を回避するために実施されていると考えられる。ある事象とは,どのようなことか。30字以内で述べよ。
模範解答
ロボットが構内マップにない障害物に接触すること
採点基準
- 6点: 経路計画(構内マップ)に存在しない、あるいは動的な障害物との接触・衝突であることを明確に記述できている。
- 3点: 「障害物」のみの言及に留まり、構内マップにないという特性が表現されていない。
- 0点: 回避すべき事象について記載がない、あるいは誤りがある。
解説
本文〔自律移動の経路の算出処理〕における「経路計画」と「行動計画」の役割の違いから考えます。
経路計画は、「構内マップの情報を用いて,移動したい位置までの移動経路を決定する」処理です。しかし、構内マップは静的なデータであり、歩行中の利用者や、マップ作成時には存在しなかった一時的な障害物などの動的な情報は含まれていません。
一方、行動計画では、「物体の認識処理,オブジェクトの位置推定処理などを用いて移動経路を補正する」とされています。これは、センサでリアルタイムに周囲の状況を把握していることを意味します。
つまり、経路計画だけでは「構内マップに記載されていない障害物」を認識できず衝突してしまう危険性があります。これを回避するために、センサ情報を用いた行動計画による補正が実施されています。
高得点のポイント
- 経路計画の基になる「構内マップ」に存在しない障害物であることに言及できているか。
- その障害物に対して「接触・衝突する」という事象を回避する目的であることを記述できているか。
〔ロボット間の情報共有処理〕について,(a),(b)に答えよ。
(a) ロボット同士が利用者オブジェクト情報を交換することによる利点は何か。25字以内で述べよ。
模範解答
オブジェクトの位置推定処理の精度向上
採点基準
- 6点: 情報共有によってオブジェクト認識や位置推定の精度が向上する点を的確に記述できている。
- 0点: 「不審者の追跡」や「広い範囲での計測が可能」など、範囲の制約や目的に合致しない誤った解釈が含まれる。
解説
本文〔ロボット間の情報共有処理〕によれば、各ロボットは半径20メートル以内にいるロボットに対して、自身が認識した利用者オブジェクト情報(推定位置、サイズ、認識精度など)をリアルタイムで送信・共有します。
ロボット単体では死角が発生したり、センサの届く範囲に限界があったりしますが、周囲のロボットの認識情報を共有することで、同じオブジェクトを多角的に捉えることができます。
これにより、各ロボットが行う「オブジェクトの位置推定処理」の精度を向上させ、より確実な行動計画やサービスにつなげることが可能になります。
なお、情報共有の範囲は「半径20メートル以内」と比較的短いため、広範囲の情報を得るためではなく、あくまで局所的な認識精度の向上が主な利点です。
高得点のポイント
- 情報共有の目的が、オブジェクトの位置推定や認識の「精度向上」であることを明確に記述できているか。
- (誤答回避)「広い範囲の計測」といった、20mという通信範囲の実態に合わない解答になっていないか。
(b) あるロボット(ロボットX)の半径20メートル以内に10台のロボットがいて,利用者オブジェクト情報の授受を行っている。そこに,別の1台のロボットが半径20メートル以内に入った場合,ロボットXが1秒間に,送信及び受信する利用者オブジェクト情報は,それぞれ何バイト増加するか。答えは小数第1位を四捨五入して,整数で求めよ。ここで,各ロボットは,16人分の利用者オブジェクト情報を送信しているものとする。また,増加しない場合は,0バイトとする。
(送信増加分を解答すること)
模範解答
0
解説
本文〔ロボット間の情報共有処理〕の記述を確認します。
「各ロボットは,ロボットが認識した利用者に対して,表5に示す情報を1秒周期で更新し,無線LANを介してRサーバに送信する。」とあります。
ロボット同士で直接通信することはなく、情報はすべて一度Rサーバへ送信されます。
したがって、ロボットXが「送信する」相手は常にRサーバのみであり、周囲に存在するロボットの台数が何台に増減しようとも、ロボットXが認識している利用者オブジェクトの情報をRサーバへ送信するデータ量は変化しません。
よって、送信データの増加分は 0 バイトとなります。
(受信増加分を解答すること)
模範解答
400
解説
本文〔ロボット間の情報共有処理〕の記述によると、「Rサーバは,送信したロボットの半径20メートル以内にいるロボットに,受信した情報を転送する」とあります。
つまり、周囲に別のロボットが1台追加されると、Rサーバはそのロボットからの情報をロボットXへ転送するため、ロボットXの受信データ量は「追加されたロボット1台が送信するデータ量」の分だけ増加します。
設問より、各ロボットは「16人分」の利用者オブジェクト情報を送信します。
表5から、1人分の利用者オブジェクト情報のサイズを計算します。
- オブジェクトID:4バイト
- 推定位置:6バイト
- サイズ:6バイト
- そのほかの属性:6バイト
- 認識精度:3バイト
合計: バイト
追加されたロボット1台分の情報量は、
バイト
したがって、ロボットXの1秒あたりの受信増加分は 400 バイトとなります。
設問2(5)(a)は,正答率が低かった。“広い範囲での計測が可能”,“不審者の追跡”などの解答が散見された。半径20メートル以内という比較的短い範囲での情報共有であることを考慮した上で,解答してほしい。
設問3
新しいサービスの提供について,(1)〜(3)に答えよ。
ロボットがエレベータから降りた場合,新たに必要となる処理がある。どのような処理か。20字以内で述べよ。
模範解答
ロボット自身の位置を更新する処理
採点基準
- 6点: エレベータでの移動に伴い、ロボットの自己位置の更新や再計測が必要になることを正確に記述できている。
- 3点: ロボットの位置の更新に関する言及が不明瞭である、あるいは移動ロボと案内ロボのいずれか一方のみの事象に限定した表現になっている。
- 0点: 位置の更新や再計測について記載がない。
解説
本文〔自律移動の経路の算出処理〕に、「ロボットが構内マップ上の自身の位置を推定し…」とあります。通常、ロボットは駆動部のロータリエンコーダなどを用いて自身の移動距離を測定し、平面上の推定位置を連続的に更新しています。
しかし、エレベータによる移動では、ロボット自身が車輪で移動していなくても、「階層」という大幅な位置の変化が発生します。エレベータを降りた後、ロボットは自分が新しい階のどの地点にいるのかを把握し直さなければ、構内マップと実際の空間にズレが生じ、誤動作の原因となります。
そのため、エレベータから降りた直後には、ロボット自身の推定位置を現在の階層に合わせて新しく更新(再計測・再設定)する処理が必要となります。
高得点のポイント
- エレベータでの移動に伴い、「ロボット自身の位置」を修正・再設定する必要があることを記述できているか。
- 単に「階の変更」だけでなく、位置情報の「更新」という処理内容に言及できているか。
ツアーバッジの追跡に加え,AIを使って,“ツアーバッジの装着”という属性が付加された利用者オブジェクトを追跡することにした。この結果,改善されることは何か。45字以内で述べよ。
模範解答
ツアーバッジが見えないカメラアングルでも,グループAの利用者を追跡できる。
採点基準
- 6点: バッジが見えない状態(カメラアングル等)でも利用者の追跡を継続できるという利点を明確に記述できている。
- 3点: 追跡の継続には触れているが、どのような状況で有効か(カメラから見えない等)の記載が不足している。
- 0点: 追跡が継続できる利点について記載がない、あるいは誤りがある。
解説
表7「乗換え支援サービスの内容」の「改札階待合せ」において、グループAが階段・エスカレータを利用している間は、「案内ロボの視界から外れる可能性が高い」という課題が挙げられています。
もし「ツアーバッジ」そのものだけを画像処理で追跡しようとした場合、利用者が後ろを向いたり障害物に遮られたりしてバッジがカメラの死角に入ると、追跡が途切れてしまいます。
しかし、監視カメラの画像処理AIを用いて「利用者を個別に認識して追跡」し、その利用者オブジェクト自体に「ツアーバッジの装着」という属性を付与して追跡すれば、一時的にバッジがカメラアングルから見えなくなっても、その人物を同一のツアー客として継続して追跡することが可能になります。
高得点のポイント
- バッジ自体がカメラから見えない状況(カメラアングルや死角など)への耐性が上がることを記述できているか。
- そのような状況でも、グループAの利用者の追跡を継続できるという効果を明確にできているか。
待合せ場所に集合したグループAの人数が不足した場合,不足分の利用者を捜したいが,待合せ場所の案内ロボは,集合したグループAの利用者への対応で捜すことができない。不足分の利用者を捜すために,どのような方法が良いと考えられるか。45字以内で述べよ。
模範解答
ほかのロボット及び監視カメラを用いて,ツアーバッジを装着した利用者を捜す。
採点基準
- 3点: 捜索に用いる手段(ほかのロボット、監視カメラ等)を適切に記述できている。
- 0点: 手段に関する記述がない、あるいは実現困難な手段を挙げている。
- 3点: 捜索の対象・特徴(ツアーバッジを装着した利用者)を記述できている。
- 0点: 捜索の対象となる特徴(ツアーバッジ)の記述が欠けている。
解説
待合せ場所にいる案内ロボは、すでに集合しているグループAの対応に専念しており、不足している利用者を捜しに行くことができません。そこで、システム内に存在する他の手段を活用する必要があります。
駅構内の設備やロボットの機能を活用する方法として、以下の2つが挙げられます。
- ほかのロボット(巡回中の警備ロボや案内ロボなど):カメラ等のセンサを備えており、巡回しながら利用者を認識できます。
- 監視カメラ:表1に記載されている通り、駅構内の全ての階段・エスカレータに複数台設置されており、Rサーバと連携して撮影画像から「利用者を個別に認識して追跡」することが可能です。
これらを用いて、ツアー客の目印となる「ツアーバッジを装着した利用者」を画像認識等で捜索することが、最も効率的で適切な方法です。
高得点のポイント
- 不足分を捜索するための手段として、「ほかのロボット」および「監視カメラ」を挙げることができているか。
- 捜索の対象として、ツアー客の特徴である「ツアーバッジを装着した利用者」であることを明記できているか。
設問3(1)は,正答率が低かった。移動ロボ又は案内ロボのどちらか一方だけしか考慮されていない解答が散見された。エレベータで移動することによって起きる誤動作を防ぐためにも“位置の更新”や“位置の再計測”に着目して解答してほしかった。設問で与えられた条件をよく理解し,解答することを心掛けてもらいたい。